


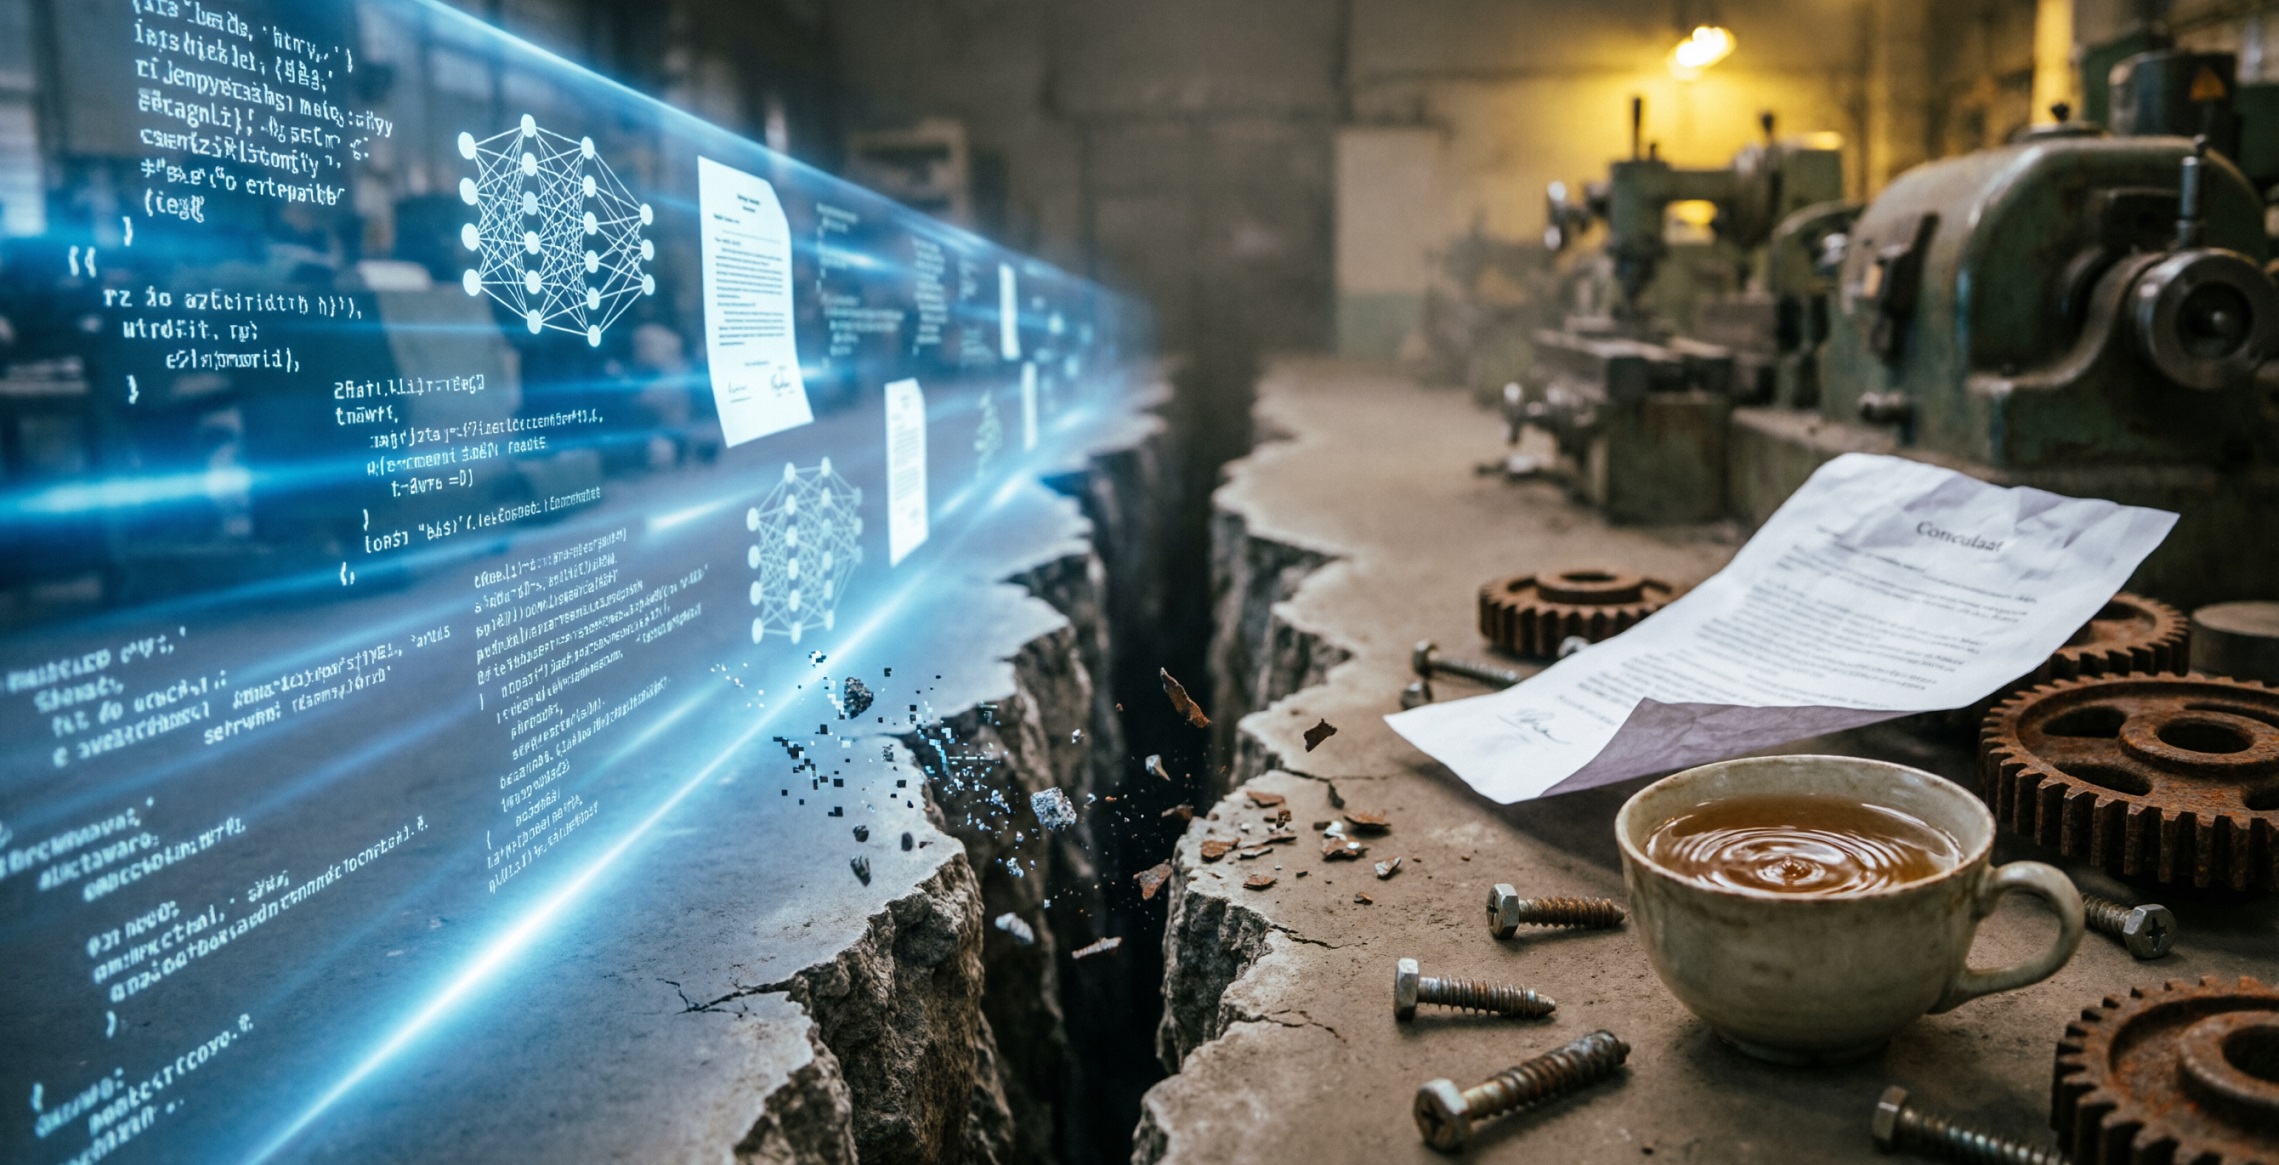
Стыковка AI и физического мира — это не просто технический апгрейд. Это переход из вероятностного «облака смыслов» в жесткий реальный мир «физических» причин и следствий причин. Разбираем проблемы стыковки между этими мирами.
Современный AI пишет тексты, генерирует видео и код, анализирует договоры. Но он не сможет взять в руки тот самый договор, напечатанный на бумаге, или попытаться заварить чай. Модель, блестяще работающая в цифровой среде, теряет надежность при контакте с реальным, «физическим» миром. И здесь мы сталкиваемся с главной дилеммой современного AI: он умеет «говорить», но пока крайне неуверенно «делает».
 Читайте также
Дональд Трамп и его сыновья значительную часть доходов от криптопроектов направляли в традиционные активы

В чем суть разрыва?
В текстовых данных, на которых обучаются большие языковые модели (LLM), мир «стерилен»: слова следуют за словами, грамматика подчиняется правилам, а контекст не меняется от сквозняка или износа подшипника. Физический мир же полон «шума» — неполных данных, непредсказуемых людей, вибраций, люфтов и цены ошибки. ИИ может правильно назвать кружку, но не предсказать, куда покатится вода, если кружка упадет. Он не чувствует массу, трение и причинно-следственные связи: «почему робот сломал деталь, хотя его модель была уверена в правильности захвата».
Это разрыв между вероятностным мышлением текста и детерминизмом законов Ньютона.
Проблемы: почему AI — плохой слесарь
Выделяются пять ключевых барьеров на пути к «физическому AI».
1. Дефицит физического понимания. LLM отлично связывают паттерны слов, но не имеют встроенной модели мира. Они не понимают, что объект после падения может разбиться, а нагретый металл расширяется. Это приводит к убедительным на словах, но катастрофическим на деле планам.
2. «Голод» на качественные данные. Данные для физического ИИ нельзя просто скачать из интернета. Чтобы научить модель не ронять предметы, нужны тысячи часов реальных испытаний с падениями. Это дорогие сенсоры, роботы, тестовые стенды и обслуживание. Каждый час реального эксперимента стоит сотни долларов.
3. Инженерная интеграция. Умная нейросеть — это еще не рабочий станок. Ее нужно вшить в железо, синхронизировать с датчиками, приводами и системой электропитания. Именно здесь проекты часто разваливаются: AI существует в облаке, а заводской конвейер — в цеху. Стыковка превращается в адскую смесь из датчиков, протоколов и драйверов.
4. Цена ошибки (безопасность). В тексте ошибка модели — это некрасивое словосочетание. В физическом мире ошибка — это сломанный палец, разбитая машина или остановка производства. Здесь нельзя «переосмыслить задачу». Это требует жесткого ограничения автономии, эшелонов контроля и обязательного присутствия человека (human-in-the-loop).
5. Экономика внедрения. Роботы, датчики и профилактика стоят огромных денег. Return on Investment (ROI) здесь неочевиден и отложен. Рынок физического AI развивается медленно, в отличие от мира «чистого софта», где можно выкатить обновление дважды в день.
Сценарии развития: от хаоса к осторожности
Существует как минимум четыре сценария стыковки AI с материей.
· Сценарий 1. Ускоренная роботизация с ошибками. AI массово внедряют на складах и заводах, но под контролем человека. Растет производительность, но регулярно происходят локальные сбои, требующие ручной корректировки.
· Сценарий 2 (самый реалистичный). LLM как интерфейс — World Model как мозг. Языковая модель становится лишь переводчиком между человеком и машиной. А решение физических задач (траектории, усилия) берет на себя отдельная «World Model» — симулятор или цифровой двойник, который просчитывает последствия без риска.
· Сценарий 3. Безопасный узкий AI. Применение только в ограниченных задачах: инспекция, сортировка мусора, предиктивная диагностика. Система не думает за специалиста, а лишь подсвечивает проблемы.
· Сценарий 4. Провал чрезмерной автоматизации. Анти-кейс, когда компании гонятся за трендом. Без подготовки данных и обучения персонала AI начинает глючить, конфликтовать с людьми и наносить репутационный урон. ИИ становится не усилителем, а источником хаоса.
Пути разрешения: как склеить разрыв?
Чтобы AI вышел из экрана, необходимы новые организационно-структурные подходы, которые, в общем и целом, сводятся к следующему:
1. Разделять понимание и управление. Нельзя ставить LLM напрямую на моторы. Пусть она отвечает за диалог, а за движение — классические контроллеры с четкими границами безопасности.
2. Внедрять симуляцию. Цифровые двойники и world models должны стать обязательным слоем. Прежде чем схватить реальную деталь, ИИ должен «потрогать» ее симуляцию миллион раз.
3. Собирать «грязные» данные. Модели нужно учить не на идеальных картинках, а на шумных, сломанных, с разным освещением и редкими аварийными случаями.
4. Проектировать безопасность как архитектуру. Аварийные выключатели, журналирование решений, обратная связь — это не «доп. опции», а основа кода.
5. Идти от малого. Не сразу к полной автономии, а через этапы: подсказки оператору -> полуавтоматика -> полноценная роботизация.
Выиграют гонке не те, у кого модель лучше болтает, а те, кто построит надежную систему связки: ИИ + сенсоры + симуляция + жесткий человеческий контроль. Пока же мы находимся ровно посередине: AI уже говорит «голосом» инженера, но руками все еще действует как неуклюжий ребенок.




 Меню
 Знания
 События
 Новости
 Курсы валют